Robotique souple (Soft Robotics) en impression 3D : réalité d’atelier ou défi d’ingénierie ?
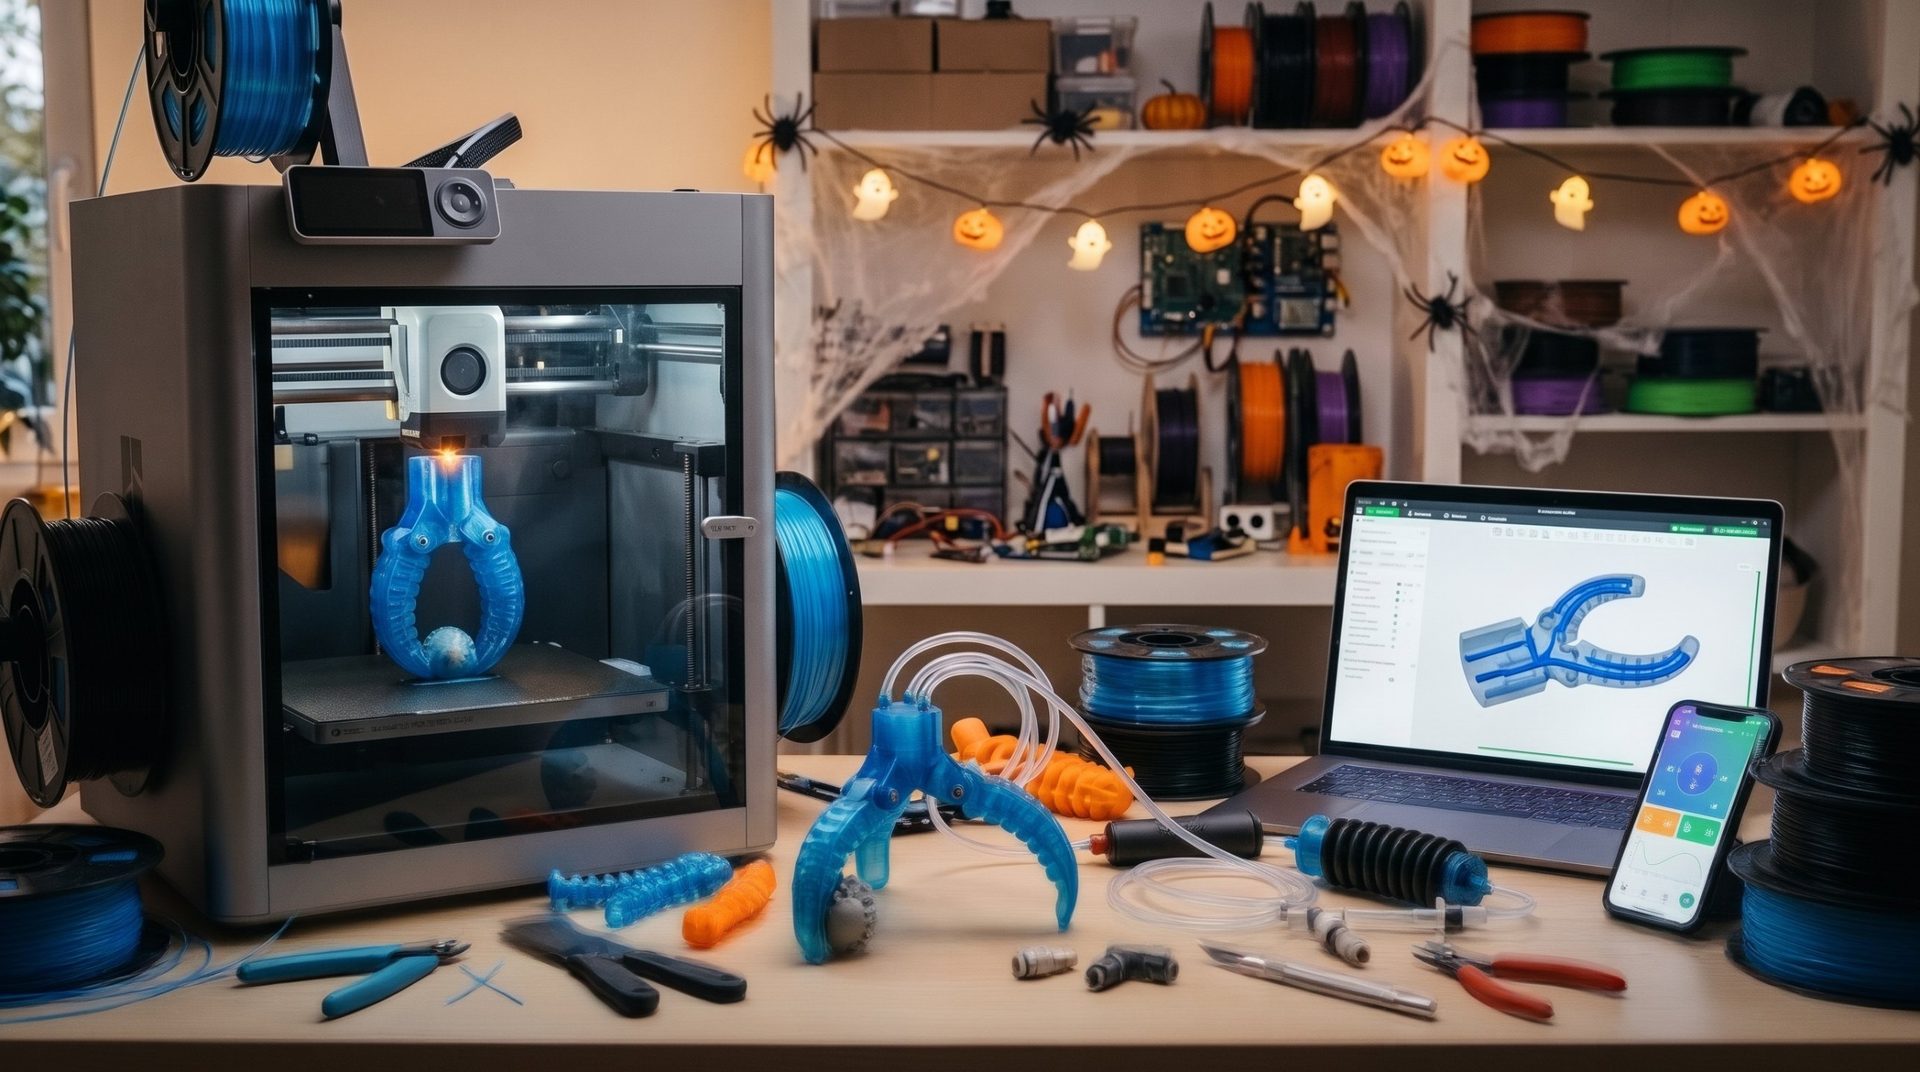
Dans l’imaginaire collectif, un robot reste un assemblage rigide : barres d’aluminium, engrenages usinés et servomoteurs réglés au millimètre. Pourtant, dans les laboratoires comme chez les makers avertis, une autre approche prend de l’ampleur : la robotique souple (soft robotics).
L’idée ? Remplacer les articulations mécaniques par des structures déformables en élastomère (TPU), capables de se courber ou de s’enrouler par simple gonflage à l’air, à la manière d’un tentacule ou d’un doigt humain.
Mais entre les démonstrations de laboratoire et la réalité d’un atelier FDM, il y a de vraies contraintes physiques. Peut-on réellement fabriquer des actionneurs souples chez soi ? Voici la réalité technique, les pièges à éviter et les réglages indispensables.
1. Comment fonctionne un actionneur souple imprimé en 3D ?
Dans un vérin souple ou une pince bio-inspirée (gripper), il n’y a aucun moteur interne. C’est la géométrie des parois qui crée le mouvement :
- Les cavités internes : la pièce intègre des chambres d’air reliées entre elles.
- L’épaisseur différente des parois : une face de l’actionneur a une paroi épaisse (la zone qui ne s’allonge pas), l’autre une paroi fine en accordéon (la zone qui s’étire).
- L’effet pneumatique : quand on injecte de l’air, souvent à faible pression, les cavités fines se dilatent et obligent tout le module à se courber.
2. Le défi n° 1 : l’étanchéité à l’air
C’est là que la plupart des projets échouent. L’impression FDM dépose des cordons de matière côte à côte et laisse des microporosités invisibles. Si l’air s’échappe entre deux couches, la pression chute et la pince ne bouge pas.
Les réglages du trancheur pour bien souder les couches
- Plus de parois : oubliez les parois fines. Prévoyez au moins 4 à 6 périmètres et augmentez le chevauchement entre remplissage et périmètres (25 à 30 %).
- Une légère sur-extrusion : augmentez le débit de 3 à 5 % pour que la matière comble les micro-vides.
- Une température plutôt haute : visez le haut de la plage du fabricant (souvent 230-240 °C pour un TPU 95A) pour que les couches fusionnent au mieux.
L’astuce de finition : pour une étanchéité durable, l’impression seule atteint ses limites. Un vernis souple, une fine couche de colle polyuréthane ou du latex liquide sur les parois reste la solution d’atelier la plus fiable contre les micro-fuites.
3. Quelle dureté Shore choisir, et comment l’imprimer sans bouchon ?
La souplesse d’un élastomère se mesure sur l’échelle Shore A : plus le chiffre est bas, plus la matière est molle.
| Dureté | Comportement | Faisabilité en FDM |
|---|---|---|
| TPU 95A | Semi-rigide (proche d’une roulette de chariot) | Facile sur toutes les têtes Direct Drive récentes. Idéal pour les charnières et les carcasses, mais il faut plus de pression d’air pour le faire plier. |
| TPU 85A | Souple (proche d’une ceinture en cuir) | Délicat : le bon compromis pour un actionneur qui plie sans forcer. Demande un trajet du filament très court et guidé, et une vitesse lente (20-30 mm/s). |
| TPE 70A et moins | Très mou (proche d’une semelle de chaussure) | Complexe : le fil plie et s’enroule autour des galets d’entraînement. On préfère souvent couler du silicone dans un moule imprimé en 3D. |
La règle d’or : avec un système Bowden (tube PTFE déporté), un TPU souple (moins de 90A) est très difficile à imprimer de façon régulière. Une tête Direct Drive est fortement recommandée. Pour comprendre la différence, voir notre comparatif Bowden ou Direct Drive, et nos conseils pour imprimer du TPU.
4. Rigide et souple dans la même pièce : attention à l’adhérence
Pour fabriquer un robot complet, il est tentant d’associer une structure rigide et des articulations souples grâce à l’impression multi-matériaux. Mais toutes les matières ne se soudent pas aussi bien entre elles :
- TPU + PLA : l’adhérence est variable. L’assemblage tient pour un usage léger, mais peut se décoller sous des flexions répétées.
- TPU + PETG : en général une meilleure alliance, avec une liaison plus solide et plus durable.
Dans les deux cas, des formes qui s’emboîtent (queues d’aronde, ancrages, trous traversants) renforcent nettement la jonction. Faites toujours un petit test avant d’imprimer la pièce finale.
Réalité d’atelier ou défi d’ingénierie ?
Les deux. Une pince souple pneumatique est tout à fait réalisable avec une imprimante grand public, à condition de choisir la bonne dureté, de soigner l’étanchéité et d’accepter quelques essais. Si le sujet vous tente, découvrez aussi ce qu’il est possible de faire pour imprimer un robot chez soi.
Quel filament pour votre mécanisme ?
Pince pneumatique, silentbloc pour châssis ou engrenage résistant aux chocs : le choix du matériau conditionne la réussite de votre assemblage. Rigidité, souplesse, frottement ou tenue à la chaleur : notre sélecteur compare 11 filaments selon vos contraintes.
Commentaires