Accéléromètres MEMS : la physique au service de l’input shaping
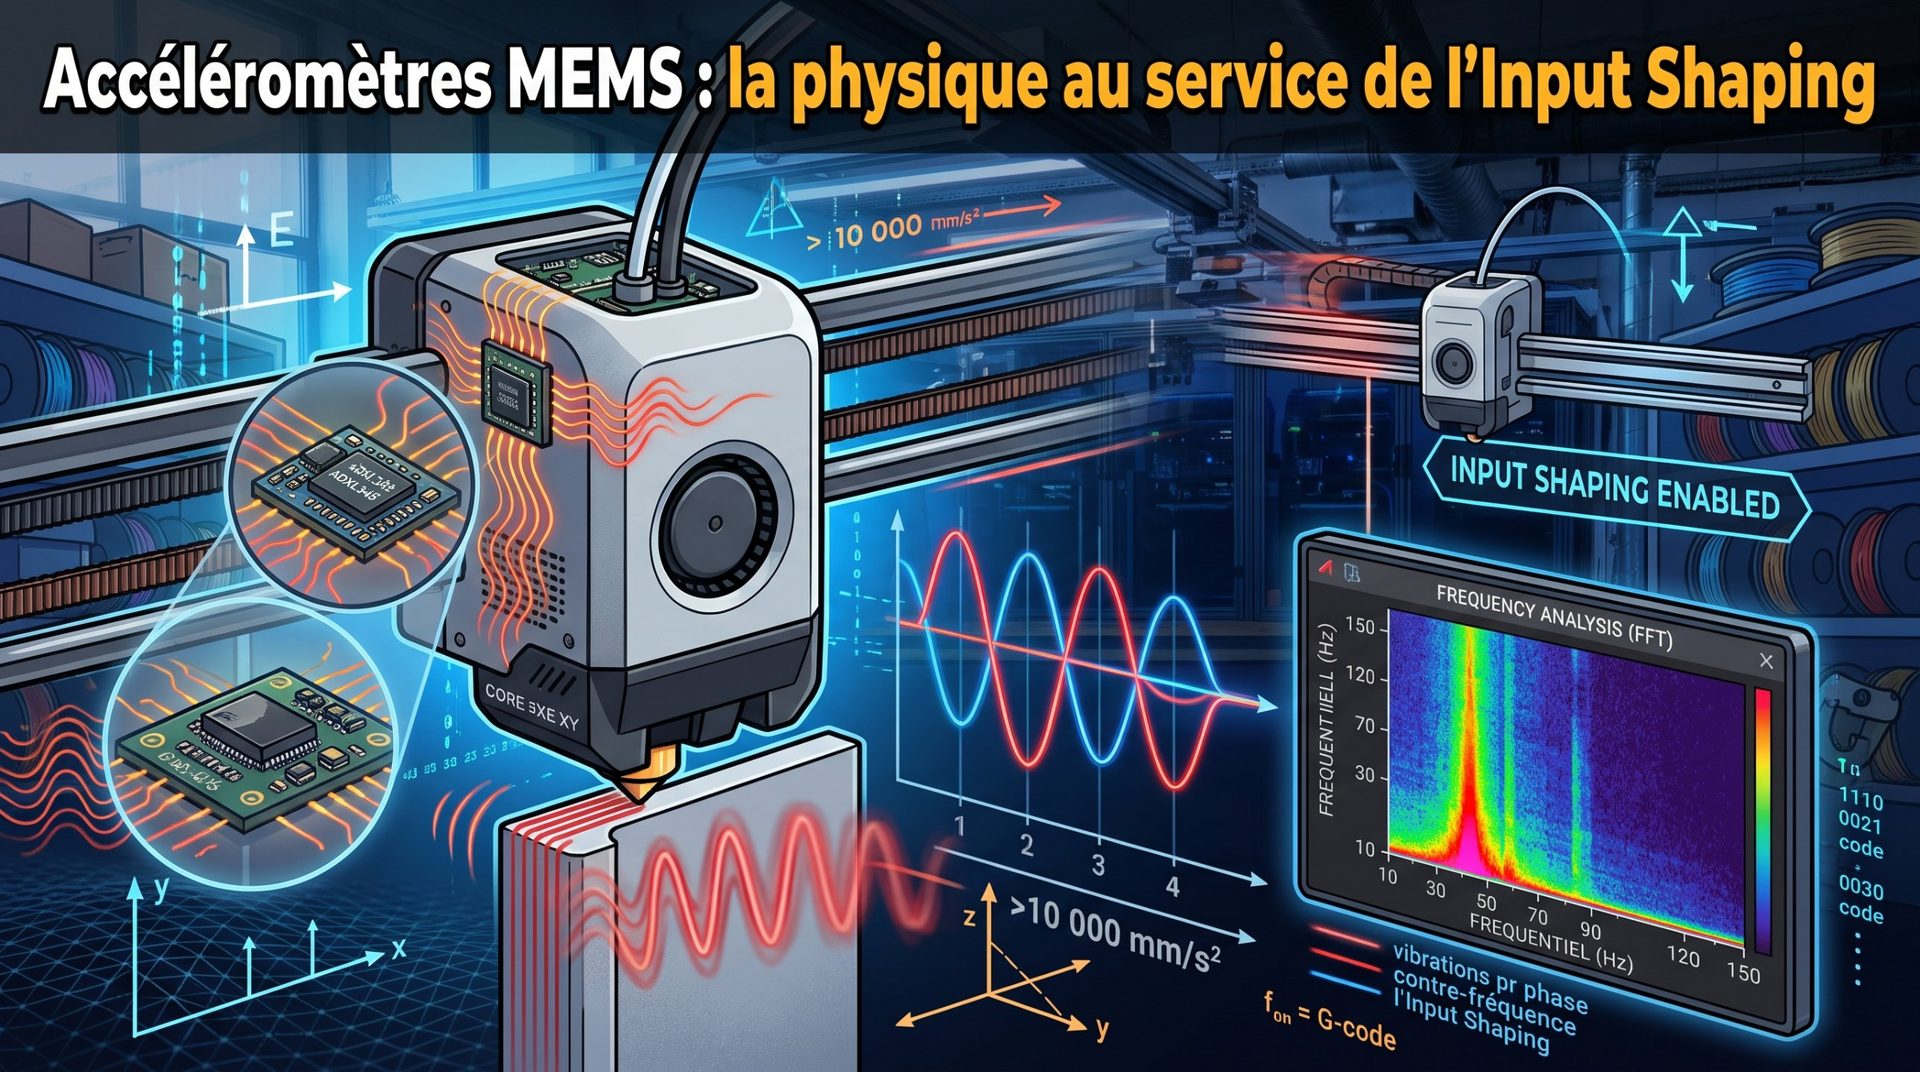
L’explosion des vitesses d’impression permise par les machines CoreXY s’est vite heurtée à un mur physique bien connu des ingénieurs : la résonance. Pousser une tête d’impression au-delà de 10 000 mm/s² d’accélération soumet les courroies, les roulements et le cadre en aluminium à des à-coups violents.
Chaque changement brusque de direction, notamment dans les angles, injecte de l’énergie dans la structure. Faute de pouvoir se dissiper instantanément, cette énergie fait vibrer la machine à ses fréquences propres. Le résultat sur la pièce est immédiat : l’effet d’écho (ringing ou ghosting), ces ondulations qui se répètent sur les parois après chaque angle.
Pour contourner cette limite sans alourdir le châssis de dizaines de kilos d’acier, l’impression 3D a adopté deux technologies venues d’ailleurs : l’accéléromètre MEMS, celui de nos smartphones, et l’input shaping, une technique de commande née en robotique dans les années 1990.
1. La technologie : un capteur microscopique gravé dans le silicium
Les capteurs utilisés, comme l’ADXL345 d’Analog Devices ou le LIS2DW de STMicroelectronics, sont des microsystèmes électromécaniques (MEMS) :
- À l’intérieur : une minuscule masse, suspendue par des micro-ressorts gravés dans le silicium, se déplace sous l’effet des accélérations.
- La mesure : ce mouvement fait varier la distance entre de fins peignes électriques, fixes et mobiles. La variation de capacité qui en résulte est convertie en signal numérique et envoyée à la carte de l’imprimante.
- Le montage : le capteur se fixe sur la tête d’impression (et sur le plateau pour l’axe Y des imprimantes à plateau mobile). Il mesure les accélérations sur les trois axes, jusqu’à 3 200 fois par seconde pour l’ADXL345.
2. Le fonctionnement : faire vibrer la machine pour l’écouter
L’accéléromètre ne sert généralement pas pendant l’impression : il joue le rôle d’instrument de mesure pendant l’étalonnage. Le principe, en quatre étapes :
- Le balayage : la machine fait osciller la tête de plus en plus vite, d’environ 5 à 130 Hz avec Klipper.
- La résonance : quand la fréquence du mouvement rejoint la fréquence propre de la courroie ou du portique, les vibrations s’amplifient fortement.
- L’enregistrement : le capteur MEMS enregistre ces vibrations en continu.
- L’analyse : le firmware (Klipper, RepRapFirmware…) applique une transformée de Fourier rapide (FFT) qui décompose le signal en fréquences. Le pic le plus haut révèle la fréquence propre de chaque axe, par exemple 48 Hz sur X et 38 Hz sur Y.
Sur les imprimantes récentes « clé en main », cet étalonnage est lancé automatiquement lors de la calibration ; sous Klipper, une simple commande suffit, et le firmware recommande lui-même le filtre le mieux adapté.
3. L’input shaping : annuler une vibration par une autre
Connaître la fréquence de vibration ne sert à rien si l’on ne peut pas l’annuler. C’est le rôle des filtres d’input shaping (mise en forme de la commande). Plutôt que d’envoyer un ordre de mouvement brutal, l’algorithme le découpe en plusieurs impulsions, décalées avec une grande précision. Dans sa version la plus simple :
- la première impulsion met la tête en mouvement et déclenche une vibration ;
- la seconde est envoyée exactement une demi-oscillation plus tard : elle crée une vibration identique, mais inversée ;
- les deux s’annulent mutuellement. À la sortie de l’angle, il ne reste presque plus de vibration.
Les principaux filtres
Selon la rigidité de la machine et la netteté du pic de résonance, plusieurs filtres sont proposés. Plus un filtre tolère d’écart sur la fréquence, plus il arrondit légèrement les angles :
| Filtre | Tolérance aux écarts de fréquence | Réduction des vibrations | Arrondi des angles |
|---|---|---|---|
| ZV (Zero Vibration) | Faible : la fréquence doit être très juste | Excellente sur un pic bien net | Minimal, angles bien vifs |
| MZV (ZV modifié) | Bonne | Très bonne : souvent le meilleur compromis | Faible |
| ZVD (ZV et dérivée) | Bonne | Très bonne | Plus marqué |
| EI, 2HUMP_EI, 3HUMP_EI (« Extra Insensitive ») | Très élevée : pics larges ou multiples | Maximale sur les machines souples | Élevé, légère perte de netteté sur les petits détails |
Pour une machine bien construite, Klipper recommande le plus souvent MZV ou EI ; ZV convient aux structures très rigides au pic de résonance bien marqué.
Vitesse et qualité, enfin réconciliées
L’arrivée des accéléromètres MEMS a résolu l’un des plus vieux dilemmes de l’impression 3D : choisir entre vitesse et qualité d’aspect. En permettant à une imprimante de franchir des angles à plus de 10 000 mm/s² tout en gardant des parois lisses, sans ondulations, ce petit capteur a transformé un problème mécanique en simple calcul pour le processeur de la machine. Reste une autre limite, que l’input shaping ne règle pas : la capacité de la tête à fondre le plastique assez vite. Lisez notre article sur le filament, vrai goulet d’étranglement de la vitesse, et notre point sur la vitesse maximale que l’on peut vraiment attendre.



Commentaires